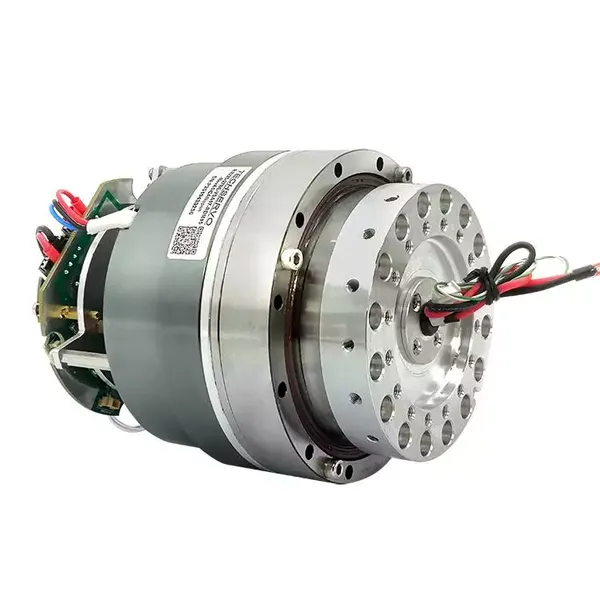
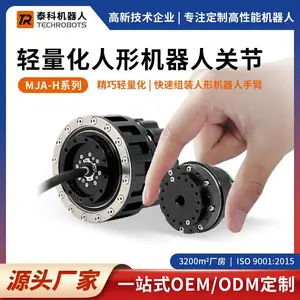
| 产品特性:人机协作 | 是否进口:否 | 产地:深圳 |
| 加工定制:是 | 品牌:泰科智能 | 型号:RJU系列关节模组 |
| 产品名称:机器人关节模组 | 适用范围:机器人,AGV,人型机器人,多足机器人 | 用途:机器人,AGV,人型机器人,多足机器人 |
| 最小包装数:1 |
RJSII系列关节模组——面向工业级应用
RJSII 系列关节模组是泰科智能为解决协作机器人针对工业、医疗、***、航空航天等应用及有效负载需求而推出的***代RJS系列关节模组
***创新 安全协作
• 采用新的设计结构,具有更好的散热性能,可适用于-20℃—50℃的工作场景
• 输出更强劲,平均负载转矩更大,可用于机器人15-20kg有效负载的工作场合
• 具有更好的防水防尘性能,防护等级IP54(IP65可选),可适用于更多苛刻的工作环境
【规格参数】
| 参数 | 单位 | RJU(Z)14 | RJU(Z)17 | RJU(Z)20 | RJU(Z)25 |
| 基本性能 | |||||
| 启停容许转矩 | Nm | 34 | 66 | 102 | 194 |
| 平均负载转矩 | Nm | 13.5 | 49 | 61 | 133 |
| 静态负载转矩 | Nm | 21.2 | 49.9 | 56.6 | 99 |
| 瞬时转矩 | Nm | 66 | 134 | 182 | 351 |
| 许用弯矩 | Nm | 41 | 72 | 140 | 243 |
| 瞬时弯矩 | Nm | 80 | 140 | 280 | 480 |
| 额定转速 | rpm | 29.7 | 29.7 | 29.7 | 19.8 |
| 转速 | rpm | 47.5 | 35 | 35 | 37.6 |
| 电气性能 | |||||
| 电机额定功率 | W | 118 | 146 | 210 | 400 |
| 电机额定电压 | VDC | 48 | 48 | 48 | 48 |
| 电机额定电流 | A | 4.2 | 5.7 | 7 | 11.5 |
| 峰值电流 | A | 10.5 | 14.25 | 17.5 | 28.75 |
| 通讯协议 | -- | EtherCAT/CANopen | |||
| 机械性能 | |||||
| 关节重量 | kg | 1.47(1.14) | 2.4(1.75) | 2.42(1.96) | 4.1(3.2) |
| 关节直径 | mm | 76(70) | 86(80) | 96(92) | 116(110) |
| 关节长度 | mm | 117.5(107) | 124.3(114) | 123(113) | 134.3(123) |
| 抱闸 | -- | 插销式(UR类型) | |||
| 输出端编码器 | -- | 17位单圈值 | |||
| 电机编码器 | P/R | 20000 | |||
| 减速器速比 | -- | 101 | 101 | 101 | 101 |